


GMH15GEN3
工业级多维触觉自适应灵巧手
重塑工业级灵巧作业边界
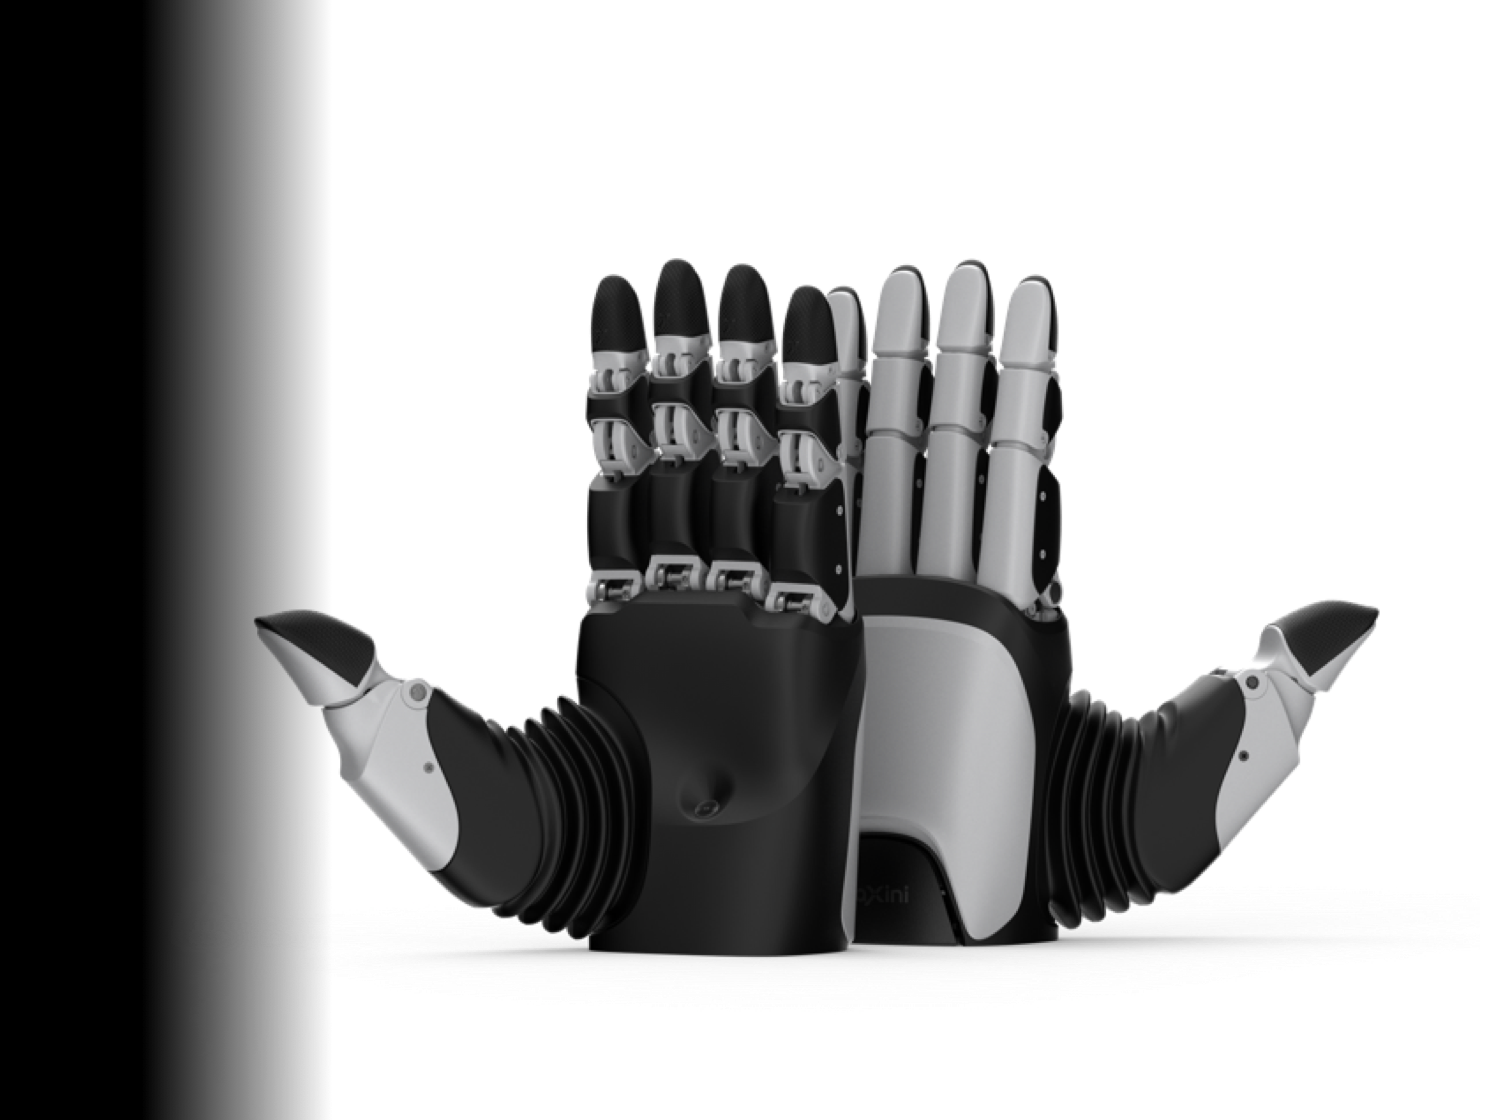
业内首创自适应多连杆结构
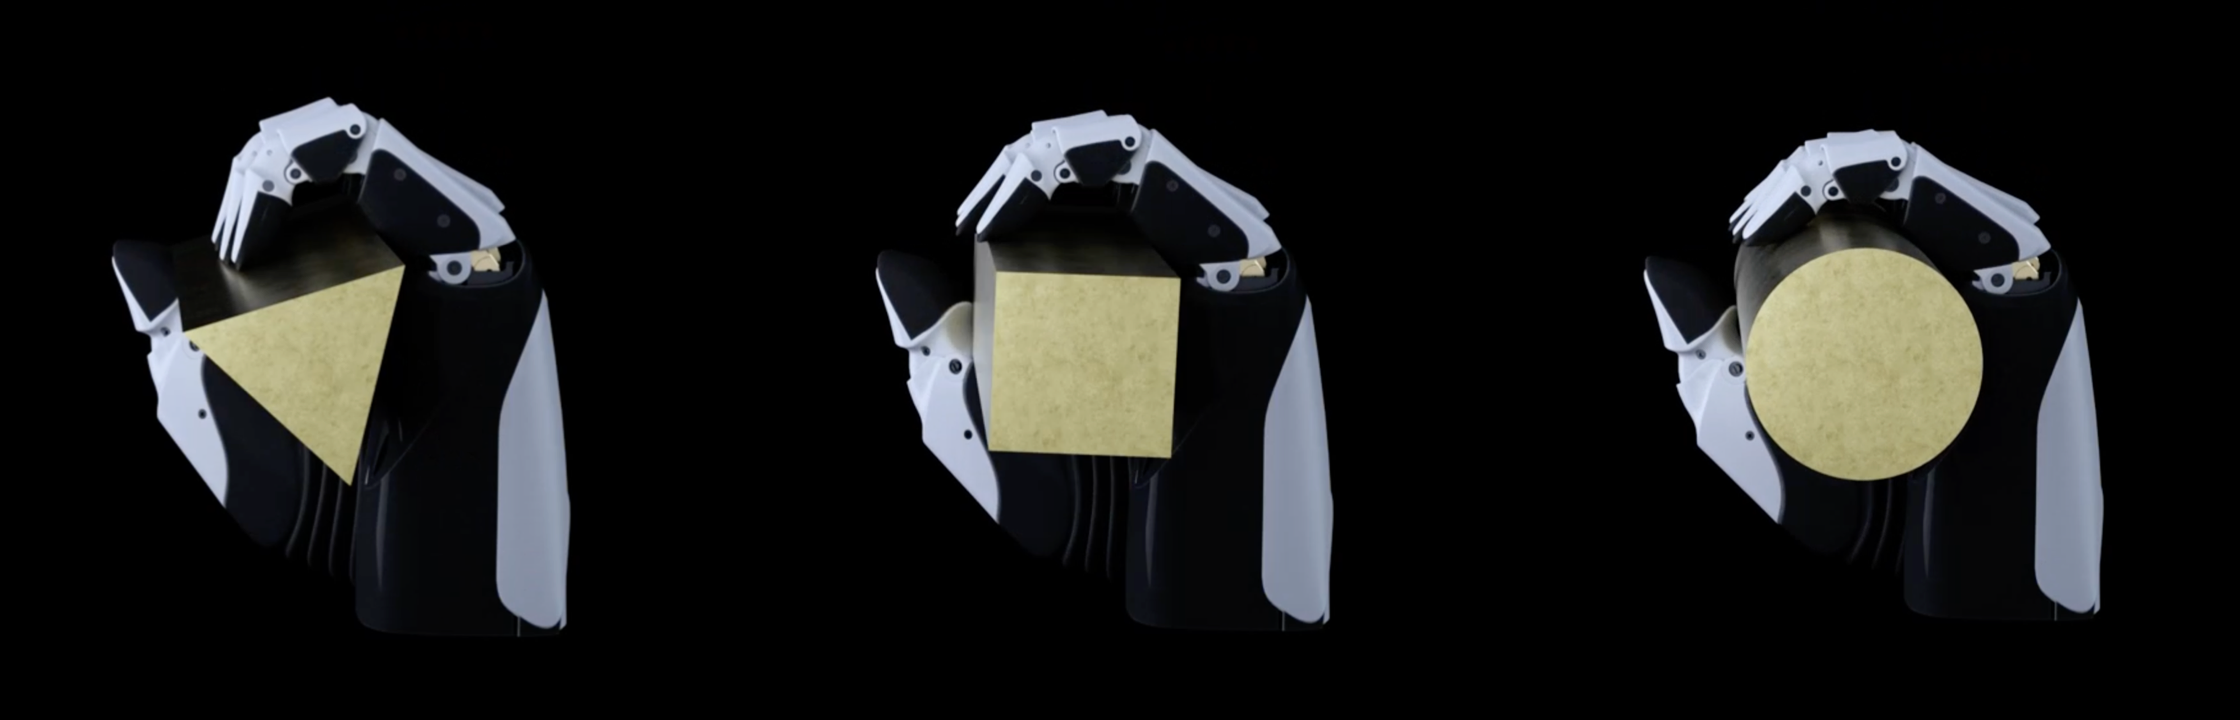
面对不规则异形工件,可自适应抓取
拇指高度灵活,可实现人手各类精细捏取动作
全球顶级的多维触觉感知能力
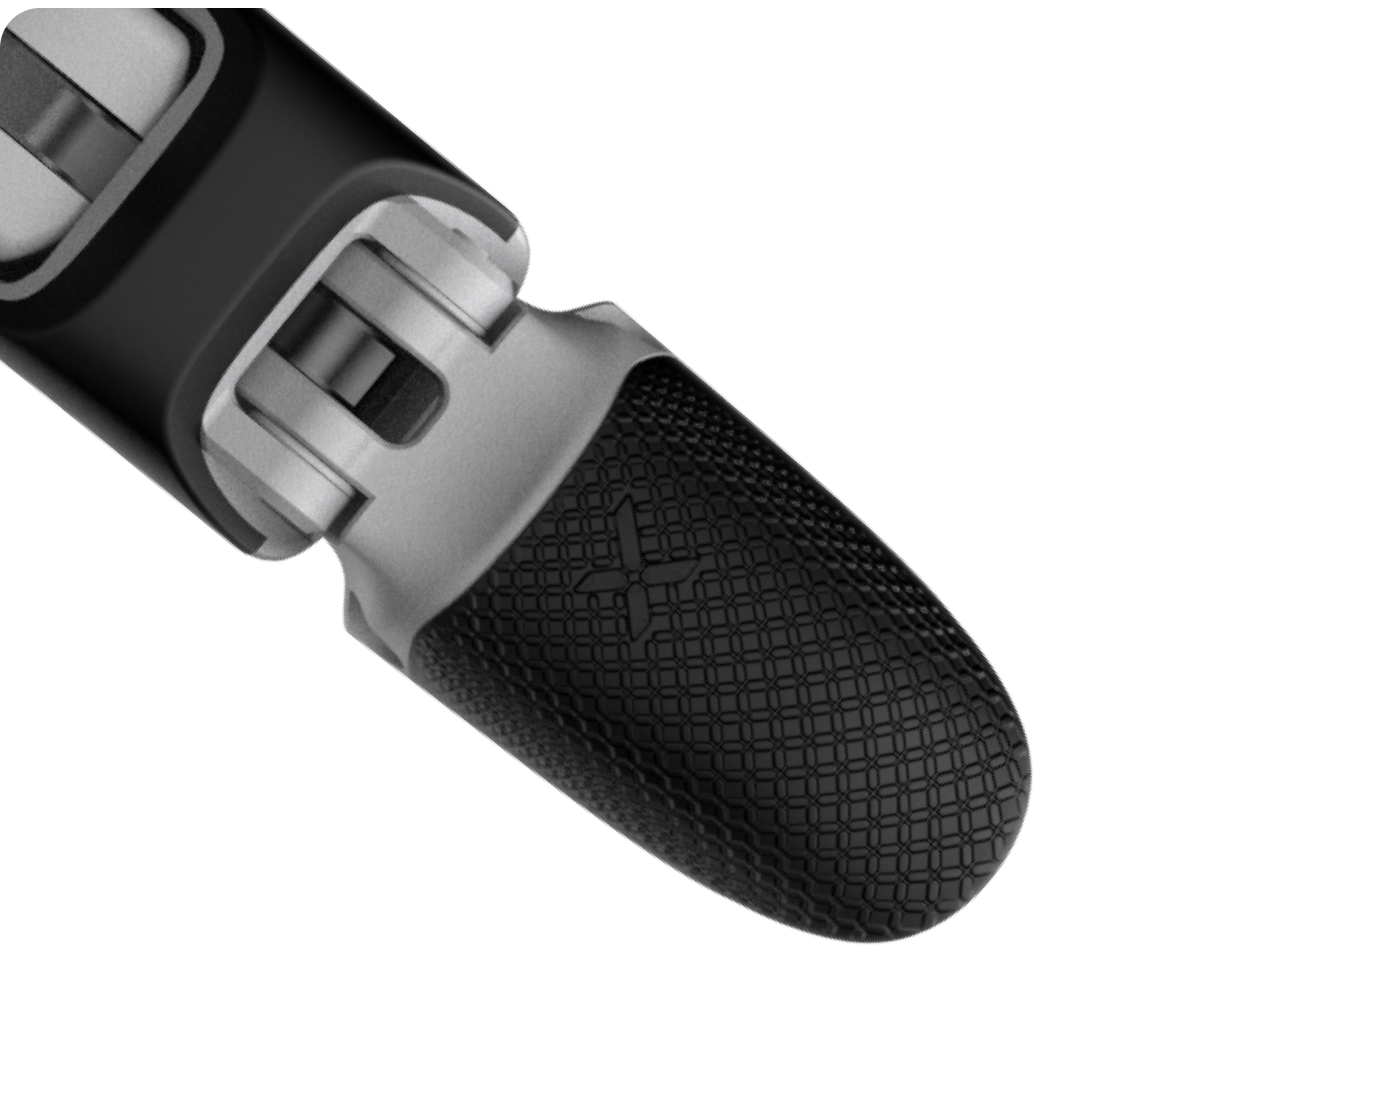
搭载新一代 GEN3 ITPU 多维触觉传感器
稳抓于形,感知于微
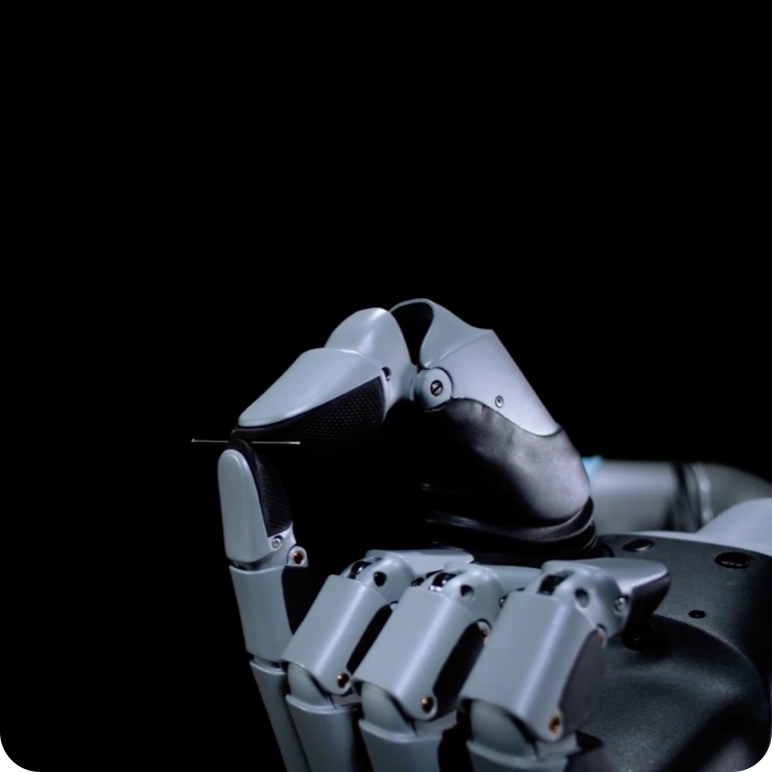
最小拾取直径
2mm
最大握持直径
100mm
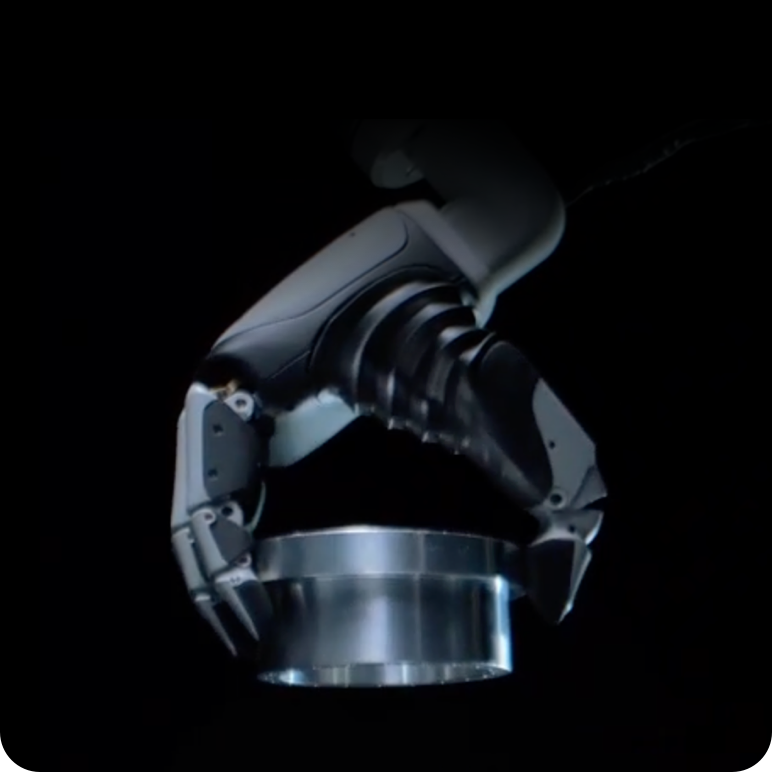
触觉最小感知力
0.1N
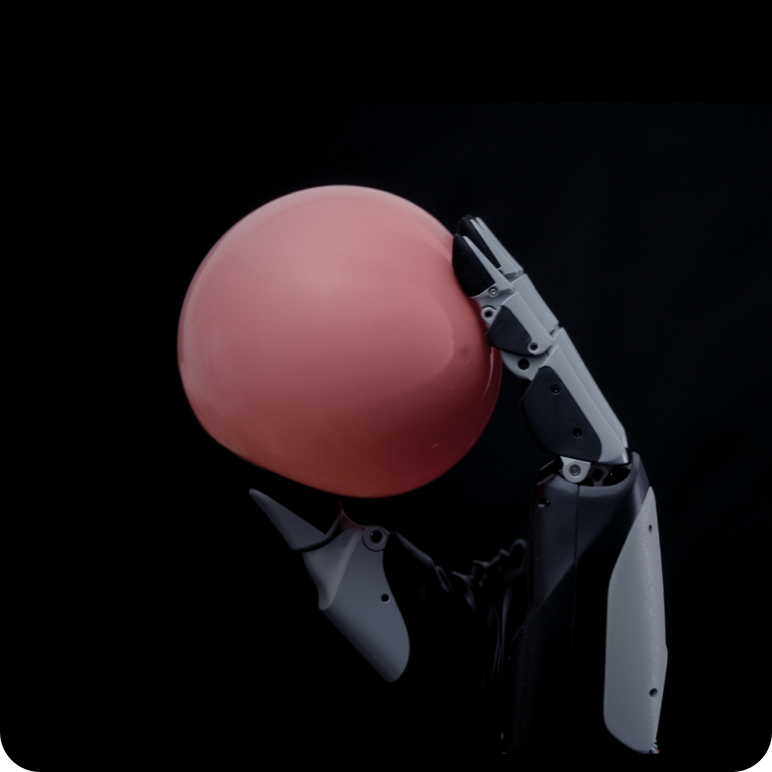
手指自适应不规则工件
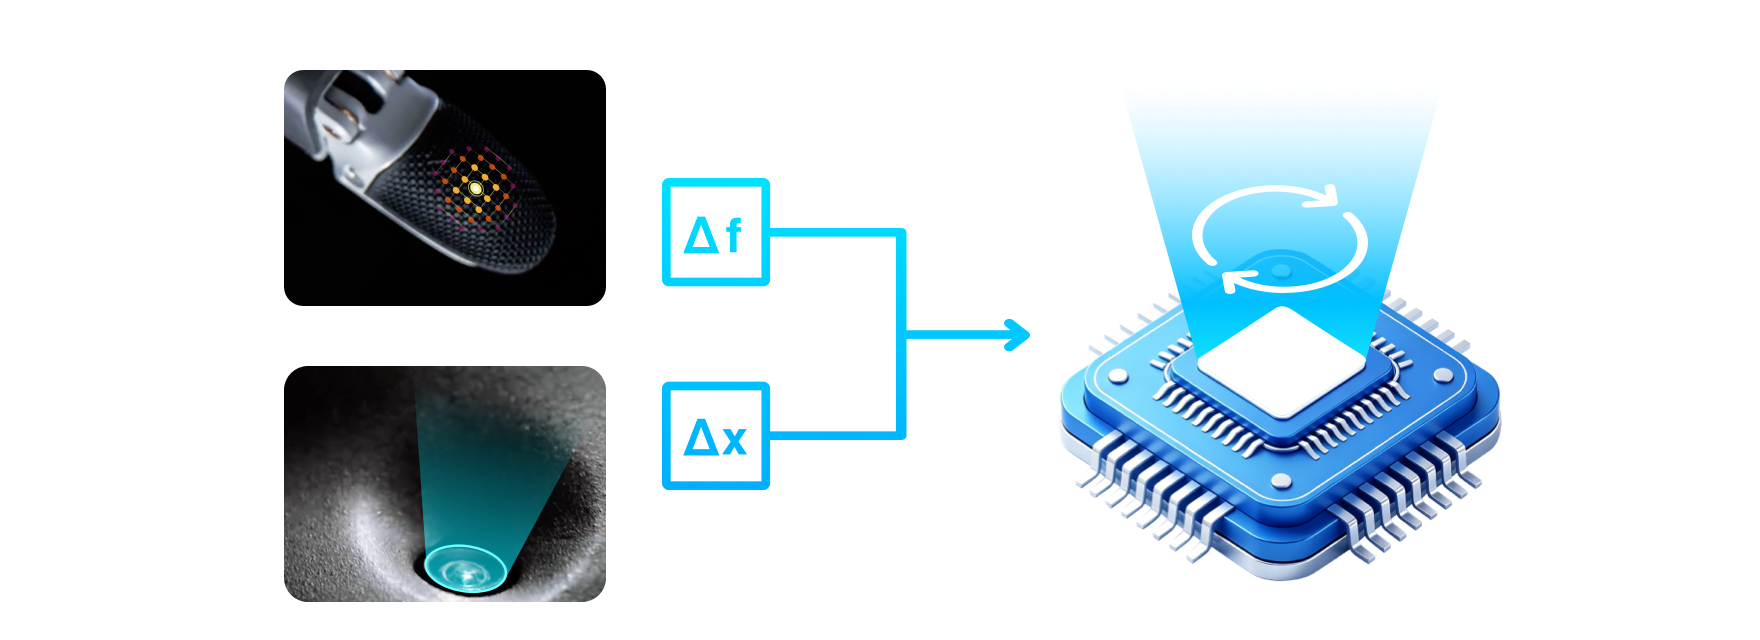
自研 PX-Core 力位混合抓握算法
基于实时触觉、视觉双模态数据反馈同步调整
实时优化手部抓握位姿、力度与轨迹
高重复定位精度与力控技术
0.4mm
0.4mm 动作重复定位精度
0.1N精准力控能力
行业领先百万级使用寿命
超 100 万次工业级耐久寿命
超低维护成本,经久稳定可靠
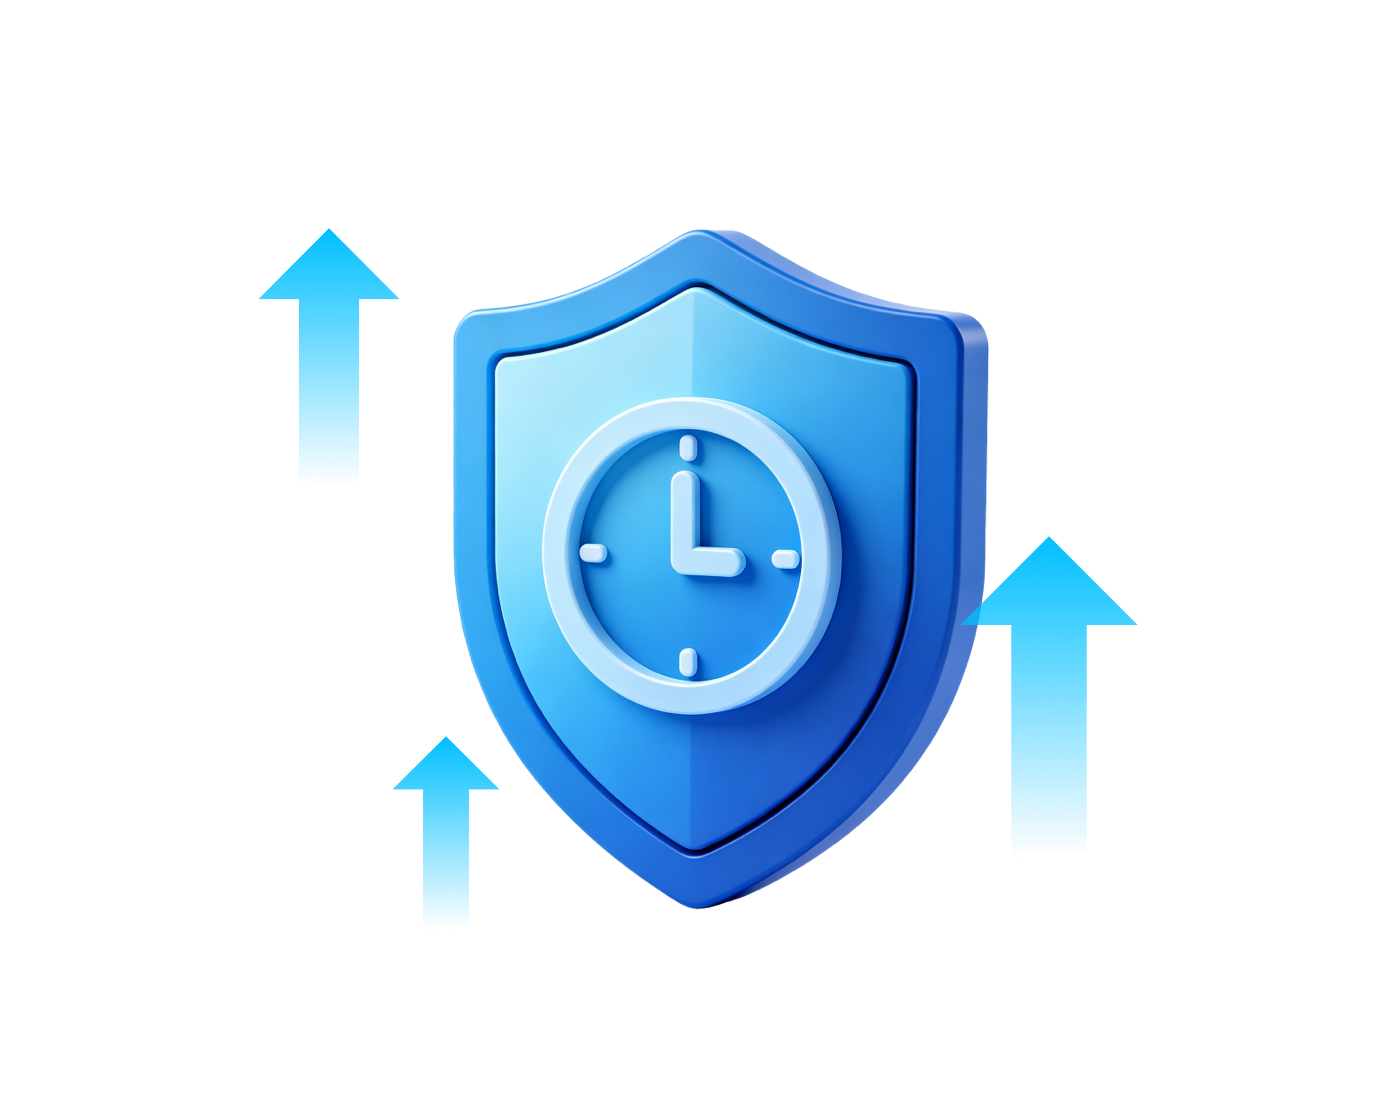
即插即用 全新使用体验
USBHub 直连,轻装上阵
摆脱冗杂布线
控制、触觉、视觉信号三合一输出
本体部署、科研教学更便捷
专业 SDK,支持算法开发
专业 SDK
满足科研算法验证与二次开发
大幅缩短研发周期
多通讯协议,轻松接入
EtherCAT / Modbus-RTU / USB
支持常用工业通讯协议
各类设备系统轻松接入
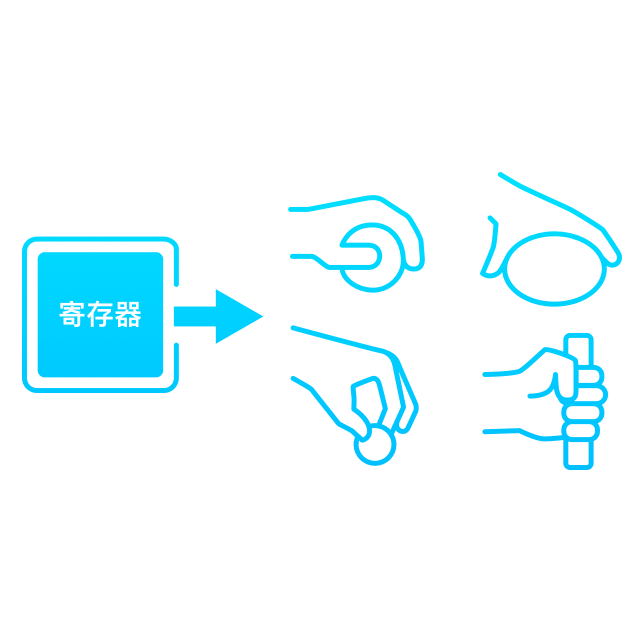
自定义抓取手势,敏捷调用
内置动作存储器
支持自定义抓取手势
各类动作一键敏捷调用
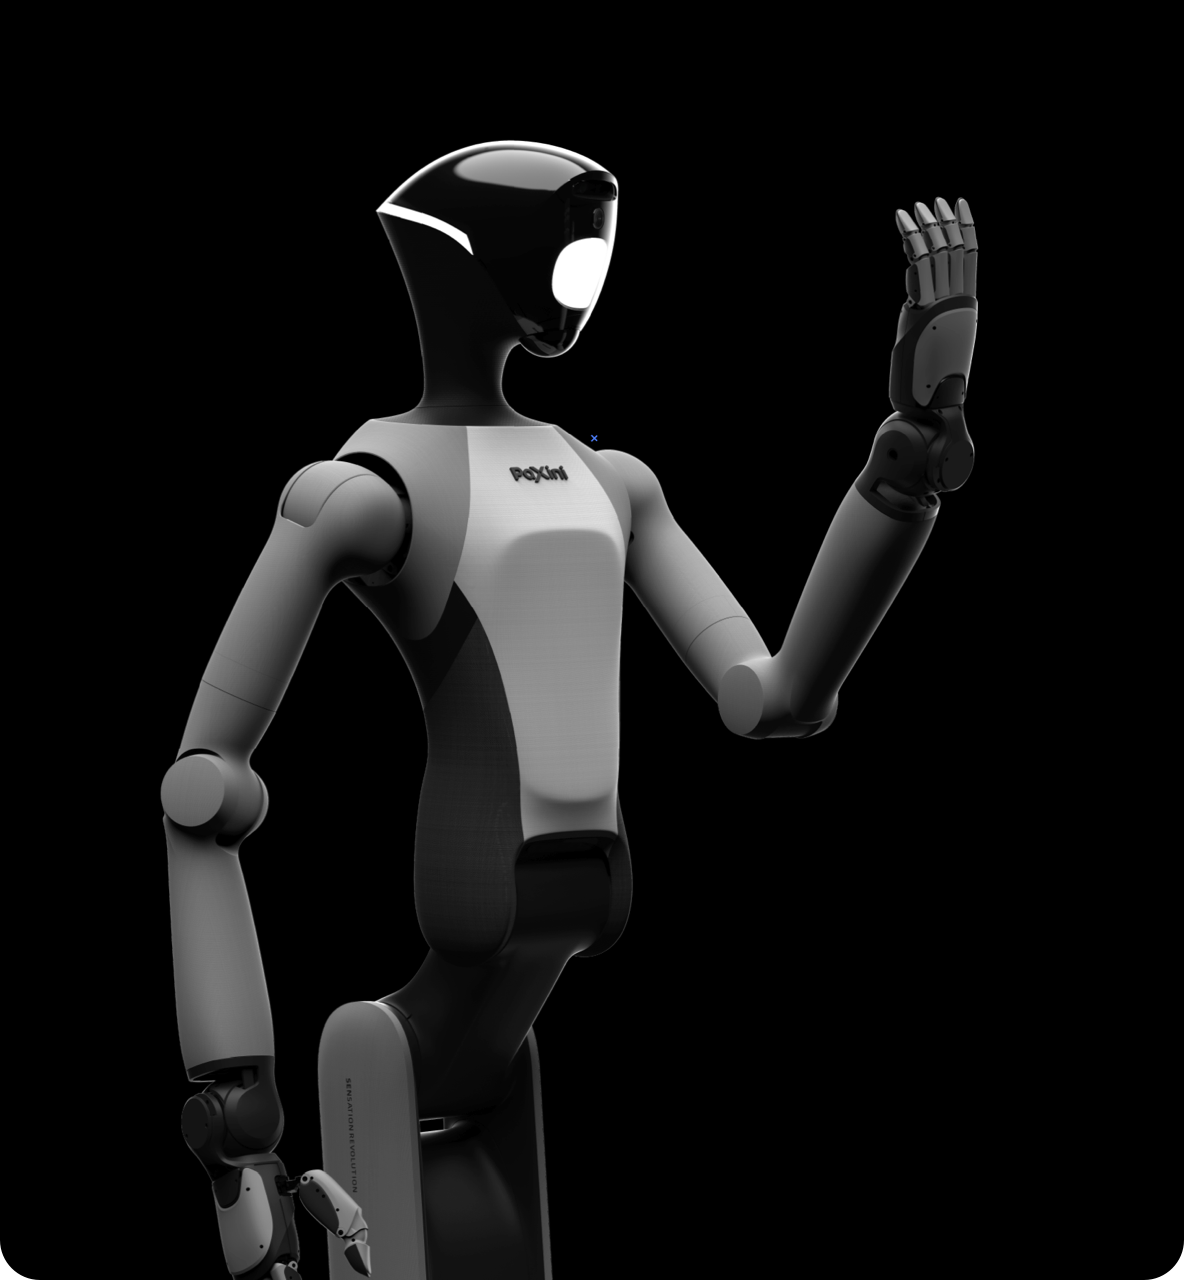
打造多场景 灵巧操作标杆
人形机器人
灵巧操作之手
赋能具身智能精准操作性能
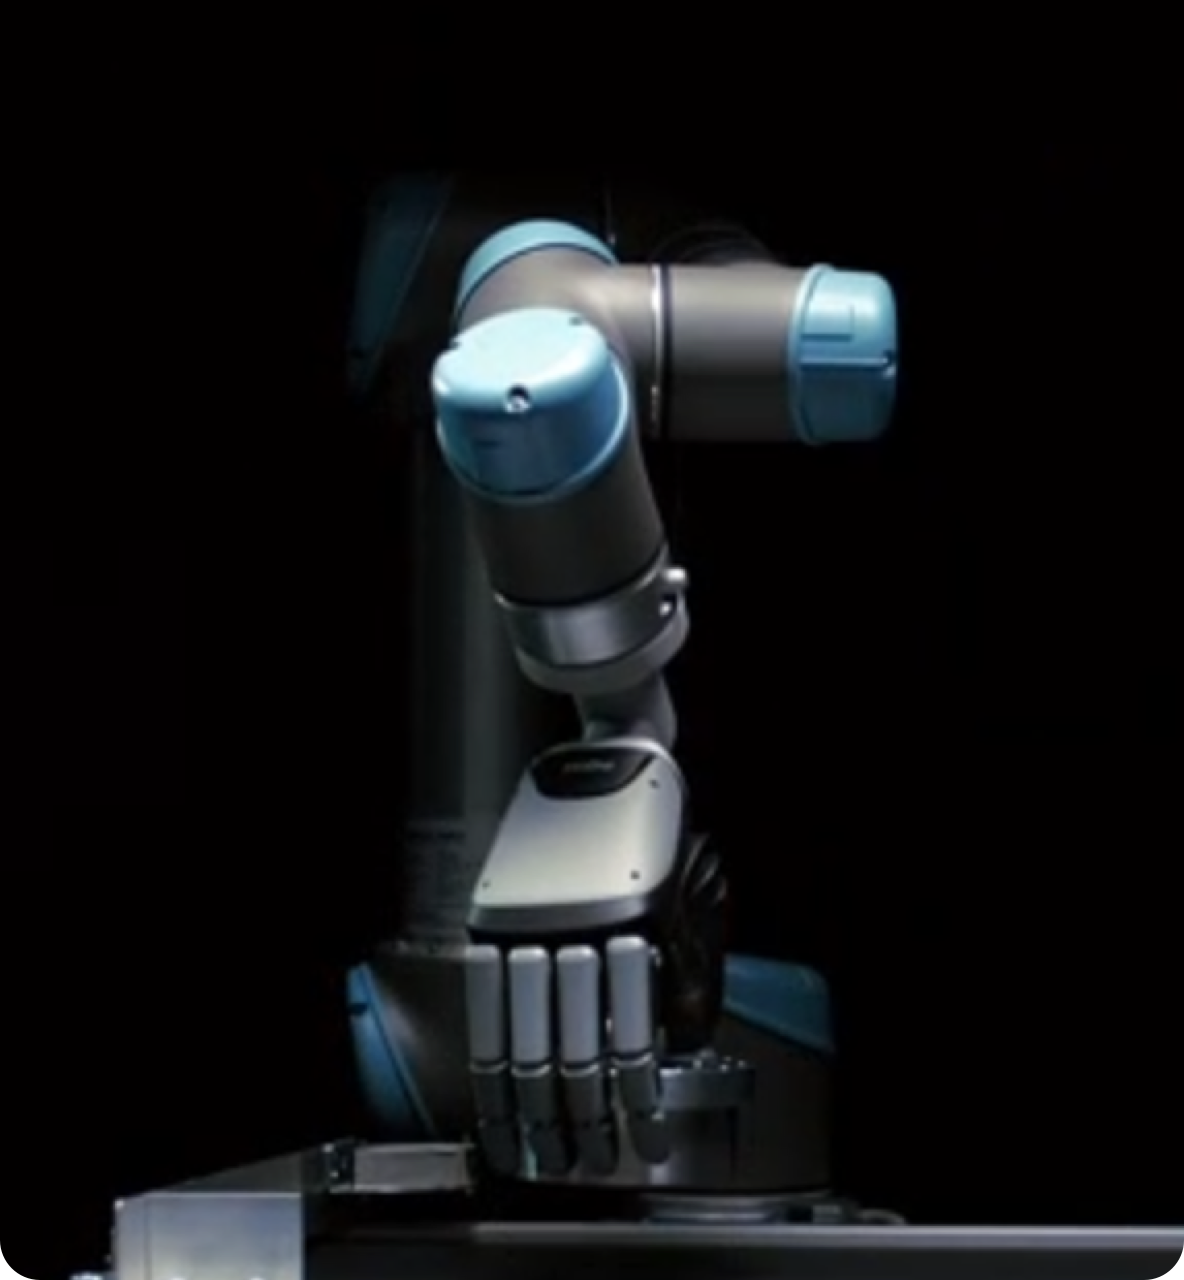
协作机械臂
比夹爪更灵巧、性价比更高的
工业级智能抓取末端
产品参数
| 结构与自由度 | 自由度 | 15(7主动+8被动) |
| 可实现动作 | 平行捏取、针捏、三指捏取、柱状抓握等 | |
| 手指数量 | 5 | |
| 最小拾取直径 | 2 mm | |
| 最大抓握直径 | 100 mm | |
| 尺寸与重量 | 自重(不含线缆) | 860 g |
| 尺寸 | 194.6 mm × 198.4 mm × 73.1 mm | |
| 感知能力 | 触觉感知能力 | 搭载 PX-6AX-GEN3 系列传感器,327 颗 ITPU 多维触觉传感单元 |
| 力感知范围 | 0~25 N(法向),±10 N(切向) | |
| 最小感知力 | 0.1 N* | |
| 触觉重复精度 | 1% FS | |
| 触觉覆盖范围 | 指尖全覆盖 | |
| 视觉模态 | 内置 4K 超高清手眼相机 | |
| 控制与通信 | 支持控制模式 | 位置控制、速度控制、电流控制、阻抗控制 |
| 通信接口 | EtherCAT / Modbus-RTU/ USB | |
| 机械性能与寿命 | 最大指尖力 | > 20 N* |
| 最大整手握力 | > 70 N* | |
| 整手开合时间 | <1.5 s | |
| 重复定位精度 | 0.4 mm | |
| 额定负载 | 5 kg | |
| 负载抓握寿命 | > 30 万次* | |
| 空载抓握寿命 | > 100 万次* | |
| 断电反驱 | 支持 | |
| 驱动方式 | 空心杯电机 | |
| 电气性能 | 工作电压 | 24 V ~ 48 V |
| 静态功率 | 约 7 W | |
| 负载最大功率 | 约 45 W |
*数据源于帕西尼实验室
GMH15GEN3
工业级多维触觉自适应灵巧手
重塑工业级灵巧作业边界
业内首创自适应多连杆结构
面对不规则异形工件,可自适应抓取
拇指高度灵活,可实现人手各类精细捏取动作
全球顶级的多维触觉感知能力
搭载新一代 GEN3 ITPU 多维触觉传感器
稳抓于形,感知于微
最小拾取直径
2mm
最大握持直径
100mm
触觉最小感知力
0.1N
手指自适应不规则工件
自研 PX-Core 力位混合抓握算法
基于实时触觉、视觉双模态数据反馈同步调整
实时优化手部抓握位姿、力度与轨迹
高重复定位精度与力控技术
0.4mm
0.4mm 动作重复定位精度
0.1N精准力控能力
行业领先百万级使用寿命
超 100 万次工业级耐久寿命
超低维护成本,经久稳定可靠
即插即用 全新使用体验
USBHub 直连,轻装上阵
摆脱冗杂布线
控制、触觉、视觉信号三合一输出
本体部署、科研教学更便捷
专业 SDK,支持算法开发
专业 SDK
满足科研算法验证与二次开发
大幅缩短研发周期
多通讯协议,轻松接入
EtherCAT / Modbus-RTU / USB
支持常用工业通讯协议
各类设备系统轻松接入
自定义抓取手势,敏捷调用
内置动作存储器
支持自定义抓取手势
各类动作一键敏捷调用
打造多场景 灵巧操作标杆
人形机器人
灵巧操作之手
赋能具身智能精准操作性能
协作机械臂
比夹爪更灵巧、性价比更高的
工业级智能抓取末端
产品参数
| 结构与自由度 | 自由度 | 15(7主动+8被动) |
| 可实现动作 | 平行捏取、针捏、三指捏取、柱状抓握等 | |
| 手指数量 | 5 | |
| 最小拾取直径 | 2 mm | |
| 最大抓握直径 | 100 mm | |
| 尺寸与重量 | 自重(不含线缆) | 860 g |
| 尺寸 | 194.6 mm × 198.4 mm × 73.1 mm | |
| 感知能力 | 触觉感知能力 | 搭载 PX-6AX-GEN3 系列传感器,327 颗 ITPU 多维触觉传感单元 |
| 力感知范围 | 0~25 N(法向),±10 N(切向) | |
| 最小感知力 | 0.1 N* | |
| 触觉重复精度 | 1% FS | |
| 触觉覆盖范围 | 指尖全覆盖 | |
| 视觉模态 | 内置 4K 超高清手眼相机 | |
| 控制与通信 | 支持控制模式 | 位置控制、速度控制、电流控制、阻抗控制 |
| 通信接口 | EtherCAT / Modbus-RTU/ USB | |
| 机械性能与寿命 | 最大指尖力 | > 20 N* |
| 最大整手握力 | > 70 N* | |
| 整手开合时间 | <1.5 s | |
| 重复定位精度 | 0.4 mm | |
| 额定负载 | 5 kg | |
| 负载抓握寿命 | > 30 万次* | |
| 空载抓握寿命 | > 100 万次* | |
| 断电反驱 | 支持 | |
| 驱动方式 | 空心杯电机 | |
| 电气性能 | 工作电压 | 24 V ~ 48 V |
| 静态功率 | 约 7 W | |
| 负载最大功率 | 约 45 W |
*数据源于帕西尼实验室

 邮箱
 地址
 0755-23574593